
【FOC】04_PMSM电机的数学模型
对永磁同步电机进行数学建模分析可以加深我们对其的理解
一、常用名词
1、磁导率
磁导率可以理解为电路中的导电率,电导率高的物质可以流过更多的电流,磁导率高的物质可以流过更多的磁力线。木头、铜、空气以及电机的永磁体都是磁导率很低的物质,也就是说这类物质很难让磁力线通过。铁、硅钢这类材料的磁导率高,表现为容易让磁力线通过。
2、气隙
磁力线从一种物质离开去往另外一种物质间的空气距离。前面说过,空气的磁导率很高,所以要让更多的磁力线通过的话,就需要减小气隙。
3、磁感应强度、磁通量和磁链
磁感应强度为单位面积的磁力线数量,属于一个单位量
磁通量为单圈导线中的磁力线数量,所以磁通量=磁感应强度 * 线圈的面积
磁链为多圈导线叠加的磁通量。磁链 = 磁通量 * 线圈圈数(匝数),磁链的单位为ψ,读作Psi(普赛)。
4、电感
首先,电感分为自感和互感,简单来说,自感就是来源于自身,互感就是来源于其它电感。
对于电机绕组上的磁链来说,ψ = L * i。这里L为电机绕组的电感值,i为流过绕组的电流。在电机运行过程中,即使通入电机A、B、C相绕组上的电流不发生变化,电机绕组的电感也是会变化的,并不是一个常量。原因在于,当电机旋转时,如果永磁体和绕组之间的气隙发生改变导致磁阻发生改变,那么电机绕组上的电感就会发生变化(自感和磁阻成反比,磁阻越大自感越小)
5、感应电动势
一个线圈的磁链发生变化,就会产生感应电动势,感应电动势总是在阻碍着磁通发生变化,所以感应电动势的方向和电源方向是相反的。感应电动势表示为磁链对时间的微分,即 E = - (dψ / dt)
6、电机的凸极性
首先要明白永磁同步电机的转子是铁芯做的,转子和电机绕组中间有一段距离,存在空气,也就是前面提到的气隙。
永磁同步电机根据永磁体的安装方式,分为表贴式(SPM)和内埋式(IPM)。
6.1表贴式电机
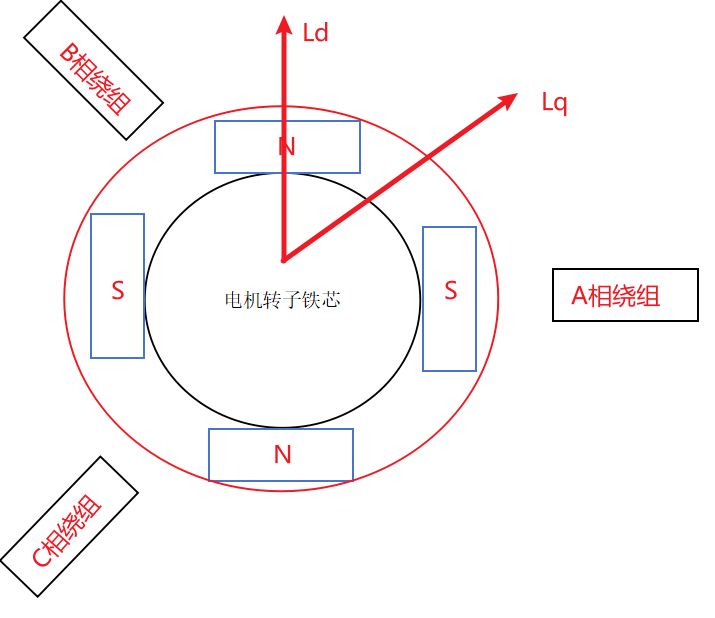
将永磁体放置在转子表面,此时转子和三相绕组间的气隙可能是空气,也可能是永磁体 + 空气。由于空气和永磁体的磁导率接近,所以可以将永磁体等效的看成是空气,也就是说,电机转子不管转到哪个位置,三相绕组和转子之间的气隙是不会改变的,就像上图中的红色圆圈一样。
我们把永磁体的轴线看作D轴,与其正交的方向的看作Q轴,由于不管转子是什么位置A、B、C三相绕组和转子之间的气隙都不变,所以可以得到Ld=Lq。
6.2内埋式电机
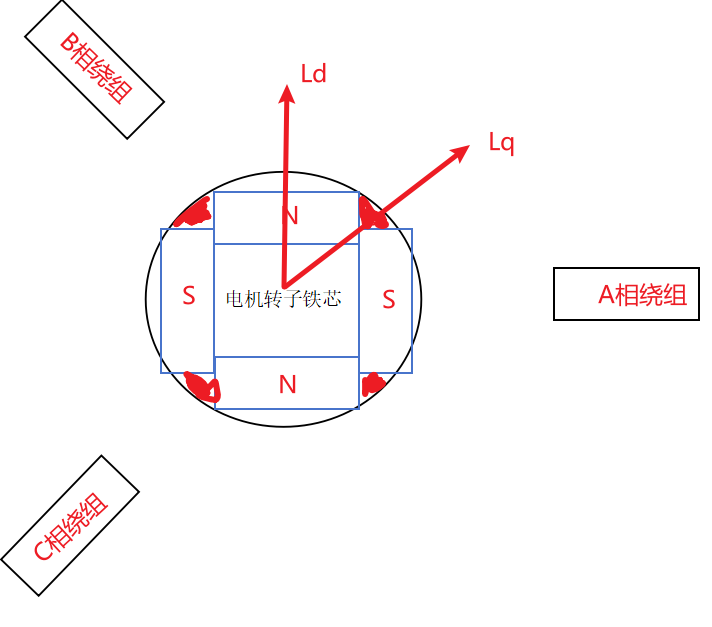
将永磁体放置到转子内部,此时转子和三相绕组之间的气隙就和转子位置有关了,当图中永磁体和三相绕组接近时,此时相当于气隙很大(永磁体 + 空气);当图中红色部分和三相绕组接近时,气隙变小(只有空气)。
我们把永磁体的轴线看作D轴,与其正交的方向的看作Q轴,由于永磁体所在轴线和电机绕组间的气隙变大,电感小;和永磁体垂直方向(这里是磁极为4的电机,所以是间隔机械角度45度)的气隙变小,电感大。所以有Ld < Lq。
二、ABC相的电压、磁链方程
前面的SVPWM章节我们讨论过,每相的电压来源于PWM的占空比输出,那这些电压加在什么地方去了?首先看三相的电压方程,这里以A相为例。
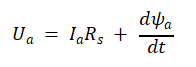
由上述公式可以知道,输入的电压由两部分组成,分别是
- 相电阻分压Ia * Rs
- 磁链的变化,即磁通量的变化,对应的就是感应电动势E
结合这个公式,
- Ua我们知道为SVPWM调制出的A相输入电压
- Rs为相电阻,可以通过万用表或者查阅电机参数表得到,这是一个常量
- Ia为相电流,可以使用上一章节的ADC采样得到
- t为单片机的MOS管开关周期
唯一不确定的就是磁链的大小,对于A相的磁链ψa,由以下三个部分组成
- 自感磁链,记作ψaa,收到相电感L0和凸极电感L2的影响(转子旋转时气隙改变引入的电感)
- 互感磁链,来自B、C相,记作ψba和ψca
- 永磁体的磁链ψfa
1、自感磁链
自感磁链受到相电感和凸极电感的影响,随着转子转动带来的气隙变换,凸极电感的值也会变化,如果将相电感记作L0,凸极电感的幅值记作L2,那么对于A相绕组,其自感为
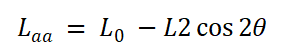
由于永磁体都是成对出现,所以转子旋转360度的电角度时,L2会呈现出两个周期的变化,故上述式子为2倍角度
而对于B、C相,分别在空间上超前、滞后A轴120度,故B、C相的自感为
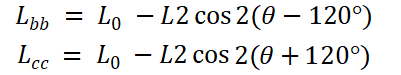
三相的自感磁链为
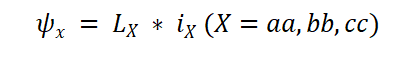
对于SPM(表贴式),因为不存在凸极性,不管转子位置位于何处,气隙均不发生变化,所以自感只有L0部分。
2、互感磁链
除了转子自身流过电流产生的电感以外,转子线圈彼此也会产生互感。以A相为例:
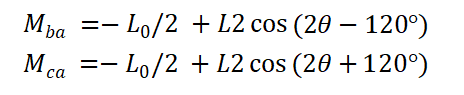
同样的,互感磁链为
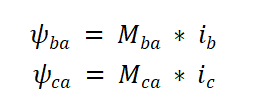
3、永磁体的磁链
永磁体的磁链只与转子的位置有关,不受到凸极性的影响。
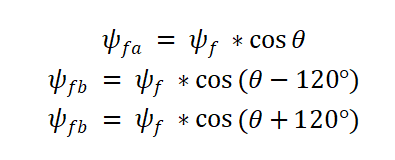
其中的ψf 为永磁体的系数,这是一个只与转子有关的常数。
将前面的自感磁链、互感磁链以及永磁体的磁链相加,就是三相绕组受到的磁链。以A相为例
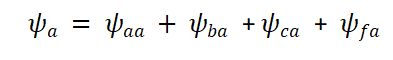
对该磁链求导就是该相绕组上的反电动势。
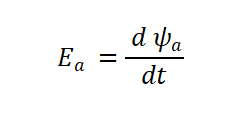
一般情况下,不会将求导展开。
二、静止坐标系下的电压、磁链方程
对于IPM,其在静止坐标系下的磁链方程为
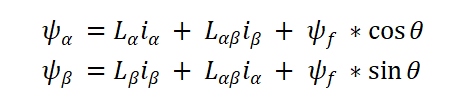
电压方程为:
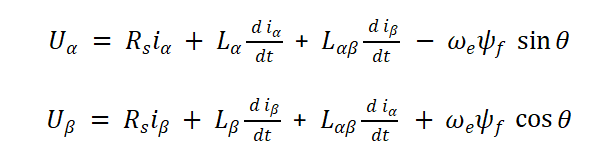
其中的各个电感系数
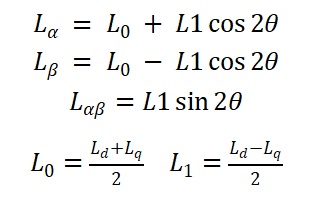
而对于SPM,因为Ld=Lq,使得上述公式中的L1=0、Lab=0。
表贴式电机的电压方程就可以简化为
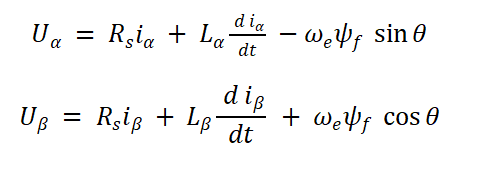
所表达的就是,对于一个表贴式电机,其阿尔法轴/贝塔轴上的电压就等于iα/iβ流过电阻产生的压降加上流过Lα/Lβ产生的电感电压降再加上反电动势。
静止坐标系下的电压方程使用率也是很高的,观察上述公式,可以以发现通过克拉克变换以后,对于表贴式电机,静止坐标系a-b轴的电压和磁链之间几乎不存在耦合项,然而由于公式中的反电动势系数和永磁体磁链在坐标系下的投影都存在时变系数theta,其表现出来仍然是正弦/余弦量,我们并不好直接对其进行控制。
而之所以存在角度,是因为我们建立的坐标系是静止的,如果让坐标系跟随转子一起转动,那么转子和坐标系就是相对静止的,这样就可以消掉角度的影响,帕克变换就是做这件事的。
三、同步旋转坐标系下的电压、磁链方程
表贴式永磁同步电机的磁链方程如下:
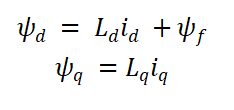
电压方程如下:
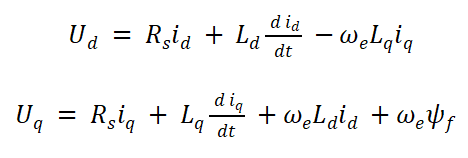
观察上述式子,在稳态下(电流不发生变化时),Ud和Uq、id、iq都是直流量。
而且D-Q轴的磁链方程不存在耦合,要想控制Q轴的磁链只需要控制iq,控制D轴的磁链只需要控制id。由于Q轴超前转子磁链轴90度,控制iq本质就是控制Q轴磁链用于产生转矩,而id就是控制D轴的总磁链,对于表贴式永磁同步电机,当id > 0时,可以增加磁场,起到助磁的作用;当id < 0时,可以弱化磁场,提升最高转速(弱磁控制)。
然而,D-Q轴的电压方程此时存在了耦合的情况(-WeLqiq、WeLdid,Weψf),不过这些耦合项我们在设计控制系统中想办法进行消除。
四、转矩方程和运动方程
电机控制的本质就是为了控制转矩,对于内置式的电机,其转矩方程为
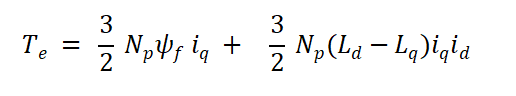
观察上述式子我们会发现,通过克拉克/帕克变换以后,电磁转矩T正比于iq、转子磁链和Ld*id。此时的iq用于提供转矩,而转子磁链和Ldid用于提供磁场,这时候的模型就类似于直流有刷电机。
那如何调整转矩电流呢?实际上是通过d-q轴的电流环实现的,常规应用下,我们都是通过给定iq产生转矩,在不弱磁的情况下给id=0。
而当我们需要调整速度的时候,就可以基于运动方程取获取目标转速下的转矩,进而调节电流环的转矩电流,改变电机的运行状态。
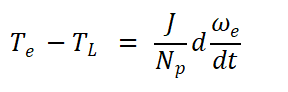
仅有 1 条评论
ilnxpdryyvqmzurwtnddjvfvtfvkri