
【FOC】03_电流采样
在前面SVPWM章节中,通过给定Uq、Ud能让电机旋转起来,这种方式一般只用于前期的基本功能测试,实际开发过程中,我们是去控制电流Iq和Id、电机转速或者是电机位置。换句话说,就是将Iq和Id、电机转速或者位置作为参考输入,输出对应的Uq、Ud来实现电流、速度、位置的控制,这也对应了电机控制中的三个环路。现在我们明确了输入、输出,那对于闭环控制来说还有一个最关键的环节,就是反馈,本章节将对电流采样进行说明。
1、电流采样点
本章节先只聊双电阻/三电阻采样。单电阻不再讨论范围。
电流的采样其实并不复杂,一般是用ADC去测量采样电阻两端的电压再使用欧姆定律去计算电流。采样电阻一般放置在下桥臂,很显然,如果上桥全开,下桥全关,电流都从上桥的续流二极管流走了,下桥的采样电阻是没有电流流过的,此时采集到的电流就是0。那要想采集到电流,就必须采样电阻有电流流过,对应的就是下桥全开的状态,对应电压矢量就是000。那什么时候是000矢量呢?可以是计数器的顶点,也可以是计数器的底点,收到以下条件的约束。
1、首先是预驱,有些预驱芯片的输入和输出是反向的,这是要首先确定的。
2、PWM输出的逻辑,当处于PWM模式1时,此时我们写入的CCR值代表的是高电平的占比,也就是说此时的低电平0矢量位于三角形的顶部(即计数器快要溢出的时刻);当处于PWM模式2时,此时我们写入的CCR值代表的是低电平的占空比,也就是说此时的低电平0矢量位于三角形的底部(即计数器快回到0的时刻)。
在000时刻采样还有一个好处,就是这时候距离MOS开关有一个T0的时间,此时采样的干扰是最小的。
2、采样电流的计算
当我们采集到采样电阻两端的电压后,如何进行电流的计算呢?
一般来说,使用一个运放芯片,那么就一定有一个确定的放大系数以及偏置电压。
假设放大系数是10、0电位电压是1.65V、参考电压是3.3V,采样电阻为0.005ohm。
电流I = (ADC数字量 - 2048) * 3.3/4096/ 10 / 0.005
我们可以得到下述公式:
电流I = (ADC数字量-OFFSET) * 电流系数
在本例中,OFFSET=2048;电流系数 = 0.01611328125。
实际场景中,OFFSET需要我们去标定,可以在整个开关周期只打开上桥管子,此时去读取ADC的数字值作为0偏offset。
3、克拉克变换
在我们得到三相的电流以后,我们需要对三相电流进行克拉克变换和帕克变换。为什么要进行变换呢?这里我们单独的对三相电流进行控制不可以吗?这要回到永磁同步电机的模型本身,由于ABC三相都是对称的,这里以A相为例,电压Ua(对应前面SVPWM占空比)的公式如下:
Ua = IaRs + dψa/dt
其中Rs为定子电阻,ψa为a相的磁链。
可以发现,电压Ua被定子电阻Rs和磁链对时间的积分(反电动势)分走了。A相的磁链来源有三部分:
- A相电感的自感磁链,即A相绕组自身的电感在流过电流时产生的磁链
- B、C相电感的互感磁链,即B、C相电感流过Ib、Ic时产生的磁链在A相上的投影
- 转子(永磁体)的磁链,这是一个与转子角度相关的值。
假设我现在单独控制Ia,那么很显然,B相和C相的磁链会因为A相电流的互感磁链跟着变化进而导致Ib和Ic变化,之后又会因为B、C相电流的改变导致A相的磁链变化。这样三相的磁链彼此耦合的情况下,很难进行数学分析和控制,所以我们必须对其进行解耦。
使用大名鼎鼎的Clarke变换就可以解决掉互感的问题,首先我们从物理世界的角度来看待这个问题,互感的来源是什么?我们先不考虑转子的凸极性,A相的绕组和B相绕组以及C相绕组在空间上呈现出120度的分布,那么势必B、C相的磁链会在A相上有投影,B、C相也是同理,任意一相在其它两相上都有投影。那什么情况下没有投影呢?就是两个相交的物理量。那在这个模型中,能够用两相去表示三相吗?是可以的。现在我将三相电流Ia、Ib、Ic使用两相α、β进行表示:
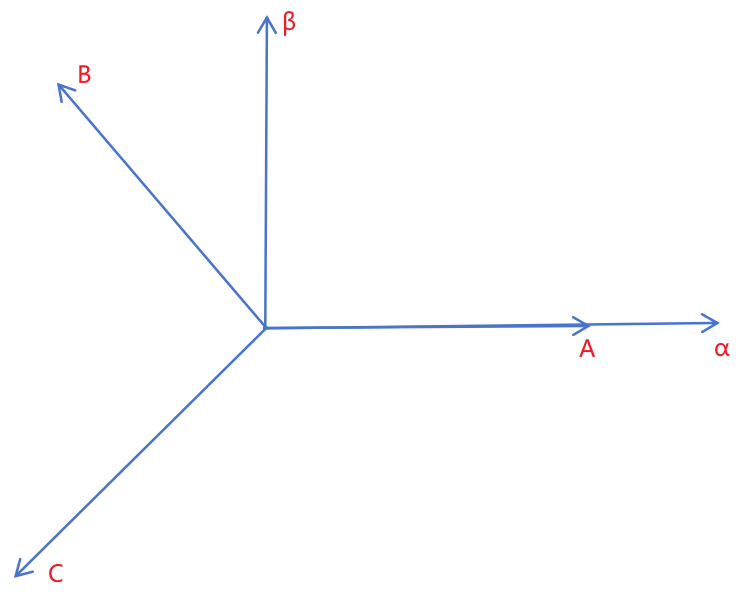
使用简单的三角关系可以得到:
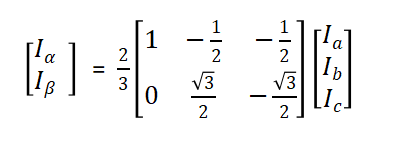
现在我单独控制Iα和Iβ时,α轴的电流不会产生磁链去影响β,β轴的电流也不会去影响α,由此便可消除控制过程中三相的互感磁链对彼此的影响。
4、帕克变换
使用克拉克变换让三相坐标系变为两相静止坐标系,这样消除掉了三相电流产生的互感磁链对彼此的影响,此时对Iα和Iβ进行控制还会收到转子(永磁体)磁链的影响,也就说,现在的Iα和Iβ还是交变的。对于控制而言,让我们的参考是直流信号是最简单的。我们还需要对两相静止坐标系进行坐标变换,转子是旋转的,那么唯一让Iα和Iβ还是交流量的原因就是转子和定子之间的角度。如果我让控制坐标系和转子一同旋转,那么此时的控制坐标系和转子就是相对静止的。这个变换称之为帕克变换。
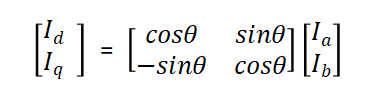
经过 Park 变换后,定子电流被投影到随转子同步旋转的 dq 坐标系中。由于d轴与q轴在空间上正交,在理想对称电机中,d、q 轴之间的互感耦合被消除,电感矩阵变为对角形式,因此 Id 和 Iq 不会通过互感在彼此轴上产生交叉磁链。d 轴与转子永磁体磁链方向对齐,则永磁体磁链在该坐标系中相对转子静止,表现为 d 轴上的恒定分量 ψf,不再表现为随转子旋转的时变磁链。因此,Id 和 Iq 均为直流量,便于分别实现 d 轴磁链控制和 q 轴转矩控制。
已有 3 条评论